Вход / Регистрация
04.10.2026, 02:02
Выбор фона:


/ Новости сайта / Наука и Технологии / Манёвренность робота-гепарда обеспечили при помощи космических технологий
02.12.2014
Манёвренность робота-гепарда обеспечили при помощи космических технологий
Группа учёных Массачусетского технического института (МТИ), усовершенствуя своё детище – робота-гепарда, внедрили в машину такие же датчики, которые используются для управления беспилотниками, спутниками и даже баллистическими ракетами.
Воплотивший в себе изящность самой быстрой дикой кошки в мире, робот-гепард Cheetah может развивать скорость до 20 км/ч, прыгать на высоту около полуметра и, грациозно приземлившись, продолжить галопировать. Заряда аккумуляторной батареи такого механического хищника хватает приблизительно на 15 минут, сообщает AP.
Разработка учёных МТИ, созданная буквально с нуля, за прошедшие пять лет заметно эволюционировала: шаги гепарда стали практически бесшумными, движения – грациозными, зверушка выбралась из лаборатории и научилась бегать без проводного «поводка» быстро и ловко даже по газону.
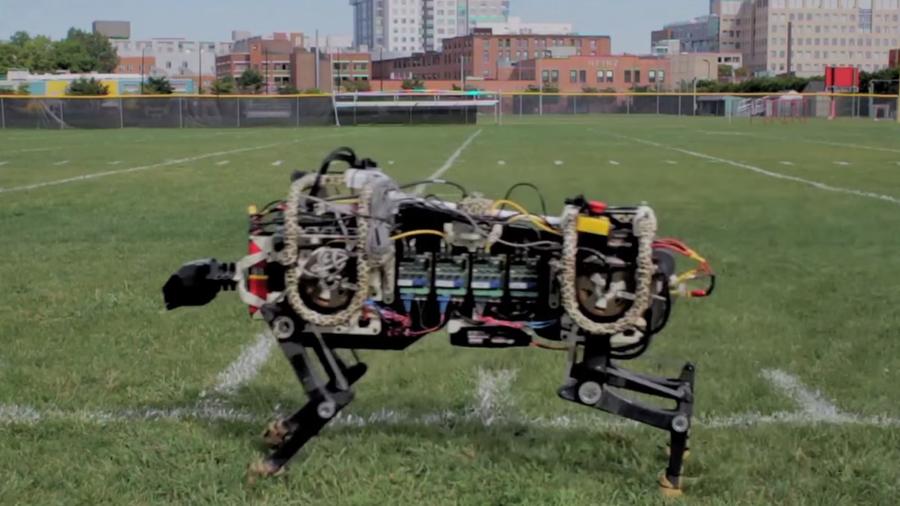
В ходе последней модернизации механической кошки они разработали специальный алгоритм, который реализовали при сборке аккумуляторов и электродвигателей. Cheetah весит примерно столько же, сколько и его живой прототип.
«Это Ferrari среди роботов: мы взяли всё самое дорогое, что можно было взять, и довели его до совершенства. Это единственный способ добиться такой скорости», - рассказал агентству профессор механической инженерии Санбаэ Ким.
Датчики, расположенные на конечностях робота, постоянно измеряют угол упора его ног, после чего собранная информация отправляется бортовому компьютеру, который обрабатывает данные, полученные инерционным блоком управления, который применяется при управлении беспилотниками и баллистическими ракетами.
Ключ к алгоритму, позволяющему передвигать конечности робота так, как это делает большая кошка, кроется в приложении определённой силы в ту секунду, когда нога касается земли, чтобы поддерживать заданную скорость, делая его похожим на спринтера. Проще говоря, чем больше должна быть желаемая скорость, тем больше должна быть и сила, продвигающая робота вперёд.
Ким и его коллеги разработали алгоритм, определяющий силу, с которой нога должна касаться земли в короткий период каждого цикла. Эта сила должна быть достаточной для толчка вверх, позволяющего преодолеть силу тяжести, дабы сохранить импульс движения вперёд.
Воплотивший в себе изящность самой быстрой дикой кошки в мире, робот-гепард Cheetah может развивать скорость до 20 км/ч, прыгать на высоту около полуметра и, грациозно приземлившись, продолжить галопировать. Заряда аккумуляторной батареи такого механического хищника хватает приблизительно на 15 минут, сообщает AP.
Разработка учёных МТИ, созданная буквально с нуля, за прошедшие пять лет заметно эволюционировала: шаги гепарда стали практически бесшумными, движения – грациозными, зверушка выбралась из лаборатории и научилась бегать без проводного «поводка» быстро и ловко даже по газону.
В ходе последней модернизации механической кошки они разработали специальный алгоритм, который реализовали при сборке аккумуляторов и электродвигателей. Cheetah весит примерно столько же, сколько и его живой прототип.
«Это Ferrari среди роботов: мы взяли всё самое дорогое, что можно было взять, и довели его до совершенства. Это единственный способ добиться такой скорости», - рассказал агентству профессор механической инженерии Санбаэ Ким.
Датчики, расположенные на конечностях робота, постоянно измеряют угол упора его ног, после чего собранная информация отправляется бортовому компьютеру, который обрабатывает данные, полученные инерционным блоком управления, который применяется при управлении беспилотниками и баллистическими ракетами.
Ключ к алгоритму, позволяющему передвигать конечности робота так, как это делает большая кошка, кроется в приложении определённой силы в ту секунду, когда нога касается земли, чтобы поддерживать заданную скорость, делая его похожим на спринтера. Проще говоря, чем больше должна быть желаемая скорость, тем больше должна быть и сила, продвигающая робота вперёд.
Ким и его коллеги разработали алгоритм, определяющий силу, с которой нога должна касаться земли в короткий период каждого цикла. Эта сила должна быть достаточной для толчка вверх, позволяющего преодолеть силу тяжести, дабы сохранить импульс движения вперёд.
Комментарии 0
Архив записей
Статистика
Онлайн всего: 152
Пользователей: 152
Новых: 0
Мы в соцсетях
